1958年のウェブスターの公式から、緑波のオフセット計算まで。しかし、これだけで、現代の信号制御を説明できるとは言えません。次稿で、より高度な適応制御の仕組みを、掘り下げます。
※この文書は AI Claude、スライド資料、音声解説 は Gemini により生成されており誤りを含む恐れがあります
目次
はじめに
PEC02では交通流理論の基礎方程式とボトルネック分析を扱った。本稿はその第三回として信号制御の理論を検討する。1958年のウェブスターによる最適サイクル長の公式を具体的な数値例とともに導出し、感応式制御、系統制御による緑波、SCOOT・SCATSという実際に稼働する適応制御システム、そしてオランダにおける独立分散・優先度加重という、より高度な制御の発想までを扱う。
ウェブスターの公式 最適サイクル長の導出
基礎となる3つの概念
1958年ウェブスターは単独の交差点における平均遅れを最小化する、サイクル長の公式を提示した[1]。この公式を理解するには3つの基礎概念を確認する必要がある。第一に飽和交通流率。ある車線が処理できる最大の交通量であり、車頭時間の逆数として求められる[2]。車頭時間が2秒であれば飽和交通流率は3600/2=1800台/時となる。第二に臨界流率比y。ある現示における観測交通量vを飽和交通流率sで割った値、すなわちy=v/sである[2]。第三に損失時間L。信号切り替え時の発進遅れや黄色時間により実質的に利用できない時間の合計である[3]。
最適サイクル長の公式
これらの概念を用いてウェブスターは次の公式を導いた[4]。
Co = (1.5L + 5) / (1 - Y)
Yは各現示における臨界流率比yの合計を表す。損失時間Lが大きいほど、また飽和度Yが1に近づくほど、必要なサイクル長は長くなる。
具体的な数値例による計算
ある交差点で道路Aの交通量が400台/時、道路Bの交通量が250台/時と観測されたとする。道路Aの飽和交通流率が1250台/時、道路Bが1000台/時とする[5]。まずそれぞれの臨界流率比を求める。
yA = 400/1250 = 0.32
yB = 250/1000 = 0.25
Y = yA + yB = 0.57
損失時間Lを10秒とすると、最適サイクル長は次のように計算される。
Co = (1.5×10 + 5) / (1 - 0.57) = 20/0.43 ≒ 47秒
グリーン配分——需要比率に応じた割り当て
サイクル長が定まると次に、各現示へのグリーン時間の配分を決める。ウェブスターの方式では各現示のグリーン時間は、そのyがY全体に占める比率で比例配分される[6]。先の例で、有効グリーン時間(サイクル長から損失時間を引いた37秒)をこの比率で配分すると、道路Aには約21秒、道路Bには約16秒が割り当てられる。
固定時間制御の限界
ウェブスターの方式は単独交差点における理論的に最適なサイクル長を与える。しかしこの方式はあらかじめ定めた時間帯ごとの過去データに基づいており、実際のリアルタイムの変動には対応できない[7]。この限界を補うため、感応式制御という次の段階の技術が発展してきた。
感応式制御——車両検知による動的な調整
感応式制御は路面に埋め込まれた車両検知器を用いて、実際に到着する車両を検知する[8]。この方式ではグリーン時間はあらかじめ定めた最小グリーン時間から始まり、車両が一定の間隔を空けずに到着し続ける限り延長される。到着間隔が設定されたギャップアウト時間を超えるとグリーンは終了し次の現示に切り替わる。ただし最大グリーン時間という上限もあわせて設定される[8]。この仕組みにより、需要に応じて動的な調整が可能になる。
系統制御——緑波の設計
オフセットという基本概念
複数の交差点が連続する幹線道路では、各交差点の信号を個別に最適化するだけでなく、車両が信号にあまり停止せず連続して通過できるよう調整することが望ましい。この調整の中心がオフセットである。オフセットとは隣接する2つの交差点における、グリーン開始時刻の時間差を指す[9]。
オフセットの計算式と、数値例
ある速度で走行する車両が上流の交差点を青信号で通過した後、下流の交差点にも青信号で到着できるよう、次の式でオフセットを設定する。
オフセット = 交差点間の距離 / 想定走行速度
2つの交差点が600メートル離れており、想定走行速度が秒速10メートルであるとすると、オフセットは次のように計算される。
オフセット = 600/10 = 60秒
下流の交差点のグリーン開始時刻を、上流より60秒遅らせることで、この速度で走る車両は両方の交差点を停止せずに通過できる。
バンド幅という性能指標
系統制御の実際の設計では、単一の速度だけでなく一定の速度幅を持つ車両群が連続通過できるよう、時空間図上で緑信号が連続する帯状の領域、すなわちバンド幅を最大化することが目標とされる[9]。バンド幅が広いほど、より多くの車両が停止せず通過できる。
時空間図による確認
次の図は3つの交差点における信号の時間変化と、緑波のバンド幅を時空間図として示す。斜めの帯が青信号の連続するバンド幅を表す。
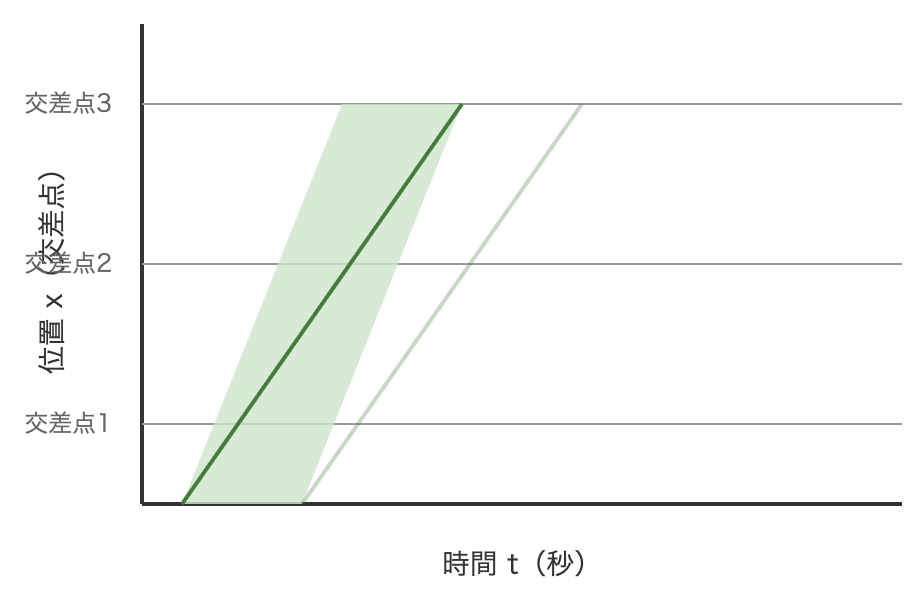
図4 緑波のバンド幅(時空間図)
適応制御システム——SCOOTとSCATS
SCOOT——モデルに基づく漸近的な最適化
感応式制御をさらに発展させ、複数の交差点を一体としてリアルタイムに最適化するシステムが登場している。その代表例がSCOOT(分割・サイクル・オフセット最適化技術)である。SCOOTは1979年、英国でTRANSYTを基礎として開発された、オンライン型の広域協調制御システムである[10]。交差点の上流に設置された検知器のデータを用いて交通を分析し、スプリット・サイクル長・オフセットを継続的に調整する[10]。この調整は瞬時の切り替えではなく、交通モデルを用いた小刻みな漸近的最適化として行われる[11]。SCOOTには事故等を検知する統合事故検知モジュールINGRID、及び自動交通情報データベースASTRIDが組み込まれている[12]。
ナイメーヘンにおける、検証の重要性
SCOOTの導入効果を示す、興味深い事例が、オランダのナイメーヘン市である。適切な検証を経ずに導入されたSCOOTは、かえってシステム全体の性能を悪化させた。しかし、正しく検証・調整を行った後には、遅れを25パーセント改善する結果が得られた[13]。この事例は適応制御システムが、単に導入するだけでなく現地の交通実態に即した綿密な検証と調整を経て、初めて効果を発揮することを示している。
SCATS——事前計算されたプランからの選択
もう一つの代表的な適応制御システムがSCATSである。1970年代初頭オーストラリアで開発された階層型の制御システムであり、地域を統括する上位の戦略レベルと、個別の交差点を扱う下位の戦術レベルから構成される[14]。SCOOTが交通モデルに基づく逐次的な最適化を行うのに対し、SCATSはモデルを用いず、あらかじめ計算された複数のタイミングプランのライブラリから、その時点の交通状況に最も適したプランを選択する[15]。戦略レベルは最大10交差点からなるサブシステムを統括し、これらは共通のサイクル長を持つ、より大きなシステムへと連結できる[15]。
MAXBAND——数理計画法による、バンド幅最適化
前段で扱った系統制御のバンド幅は、より高度には数理計画法を用いて最適化できる。MAXBANDと呼ばれるこの手法は、幹線道路上の複数の交差点における、サイクル長・スプリット・オフセットを同時に決定変数として扱い、双方向のバンド幅の合計を最大化するよう定式化する、数理最適化モデルである[16]。単純な単一方向のオフセット計算とは異なり、往復両方向の流れを同時に考慮する点に特徴がある。
オランダの信号制御——独立分散・優先度加重という発想
iVRI(インテリジェント信号制御装置)
オランダの多くの信号制御装置は、iVRIと呼ばれる高度なシステムへと更新されている。iVRIは検知ループ・押しボタンに加え、車載システムやナビゲーションアプリとも連携し、様々な交通主体を検知する[17]。この装置の最大の特徴は、リアルタイムの信号切り替えの判断が、完全にアルゴリズムによって独立して行われる点にある。人間がその場で判断に関わらない状態で決定がなされる[17]。ただしこの判断は、人間があらかじめ設定した基準の範囲内で行われる[17]。さらに対向する方向に同時に青信号が出るといった危険な状態が生じそうな場合には、別個の安全制御アルゴリズムが作動し、信号を点滅状態に切り替える[17]。
優先度の加重という、具体的な仕組み
iVRIは車両の到着を検知するだけでなく、交通主体の種類に応じて異なる優先度の重みを割り当てる。バス1台は乗用車1台より高い重みを持ち、複数の乗用車が集まることで、これに匹敵する重みを持つようになる[18]。この優先度の設定は地域の事情に応じて柔軟に変更される。物流拠点の周辺では貨物車両を、住宅地では環境への配慮を、特定の路線では公共交通・自転車を、それぞれ優先するといった具合である[19]。
KARという、短距離無線による、公共交通優先
スヘルトーヘンボスでは従来の、路面埋め込み式の検知ループに代わり、KAR(短距離無線)という方式がバス優先制御に導入されている。バスにはバス固有の信号を発するトランスポンダーが搭載され、これが信号制御装置と無線で通信する[20]。この方式は路面への設置を必要としないため、既存の検知ループより柔軟な運用が可能である[20]。
方向別・独立制御という、発想の転換
オランダの信号制御は、多くの国で標準的な、全方向を一体として扱う固定的な現示構成とは異なる発想に立つ。各方向が他の方向と競合しない限り、それぞれ独立して青信号を与えられる、より柔軟な運用が行われている[21]。直進する車両が検知されていない交差点では、自転車用信号が両方向で同時に青となり、自転車が対向車を気にせず左折できるようにする運用が、実際に行われている[21]。この方向別の独立した判断は、既刊PEC02で確認した固定的な現示という前提を大きく超える、精緻な制御思想を示している。
本稿で扱った感応式制御における車両検知は、既刊PO01で扱ったSTOフレームワークの運行レベルにおける、リアルタイムの運行管理と共通する発想を持つ。いずれも固定的な計画から出発しつつ、実際の観測データに基づいて動的に調整するという制御構造を持つ【推論】。
おわりに
本稿は1958年のウェブスターによる最適サイクル長の公式を、具体的な数値例とともに導出した。飽和交通流率、臨界流率比、損失時間という基礎概念、そしてグリーン配分の比例配分方式もあわせて確認した。感応式制御、系統制御におけるオフセットとバンド幅という、緑波設計の基本概念も検討した。さらにSCOOT・SCATSという実際に稼働する適応制御システムを、ナイメーヘンにおける検証の重要性という、具体的な事例とともに検討し、MAXBANDによる、より高度なバンド幅最適化も確認した。オランダのiVRIという、独立分散・優先度加重・方向別制御という、より柔軟な発想に基づくシステムも、具体的に検討した。次稿PEC04ではITS(高度道路交通システム)の展開を扱う。
主要先行研究
Webster(1958)[1]。
年表
- 1958年 ウェブスター、最適サイクル長の公式を発表
- 1970年代初頭 SCATS、オーストラリアで開発開始
- 1979年 SCOOT、英国で開発
- 2016年 スヘルトーヘンボス、KARによるバス優先制御について報告
- 2026年 オランダ、自転車優先を拡張するアプリ機能を導入
参考資料一覧
- 「LightSim: A Lightweight Cell Transmission Model Simulator」arXiv。https://arxiv.org/pdf/2602.21852。ウェブスターの最適サイクル長公式について。
- 「Traffic Signal Design」APSEd。https://www.apsed.in/post/traffic-signal-design-webster-s-formula-for-optimum-cycle-length。飽和交通流率、臨界流率比の定義について。
- 「6.2: Traffic Signals」Engineering LibreTexts。https://eng.libretexts.org/Bookshelves/Civil_Engineering/Fundamentals_of_Transportation/06:_Traffice_Control/6.02:_Traffic_Signals。損失時間の定義について。
- 同上。最適サイクル長公式の内容について。
- 「Traffic Signal Design」APSEd。数値例について。
- 「A Critical Review of Traffic Signal Control」arXiv。https://arxiv.org/pdf/2211.14426。グリーン時間の比例配分について。
- 「Green Wave as an Integral Part for the Optimization of Traffic Efficiency」arXiv。https://arxiv.org/pdf/2507.22511。固定時間制御の限界について。
- 「LightSim」arXiv。感応式制御の仕組みについて。
- 「A Critical Review of Traffic Signal Control」arXiv。オフセット、バンド幅による系統制御について。
- 「A Flexible Traffic Signal Coordinated Control Approach」PMC。https://pmc.ncbi.nlm.nih.gov/articles/PMC10346832/。SCOOTの1979年開発、TRANSYTを基礎とすること、広域協調制御について。
- 「sumoITScontrol: Traffic Controller Collection for SUMO」arXiv。https://arxiv.org/pdf/2604.23240。SCOOTの漸近的最適化、段階的なパラメータ調整について。
- 「Adaptive Signal Control II」Dr. Peter T. Martin。https://www.ugpti.org/resources/reports/downloads/mpc03-141.pdf。INGRID、ASTRIDというSCOOTの付属モジュールについて。
- 同上。ナイメーヘンにおける、SCOOT導入の検証事例(未検証時の悪化、検証後の25パーセント改善)について。
- 「A Critical Review of Traffic Signal Control」arXiv。SCATSの1970年代初頭の開発、戦略・戦術という階層構造について。
- 「Adaptive Signal Control II」Dr. Peter T. Martin。SCATSがモデルを用いず、プランライブラリから選択する方式であること、最大10交差点のサブシステムについて。
- 「Revised MAXBAND model for bandwidth optimization」arXiv。https://arxiv.org/pdf/2407.01421。MAXBANDによる、双方向バンド幅の最適化について。
- 「(Intelligent) Traffic control installation (I-VRI)」Province of South Holland。https://algoritmes.overheid.nl/en/algoritme/34151769。iVRIの検知機能、独立したアルゴリズム判断、人間が設定する基準、安全制御アルゴリズムについて。
- 「Intelligent Traffic Control Installation (iVRI)」Municipality of Groningen。https://algoritmes.overheid.nl/en/algoritme/gm0014/79553461/intelligent-traffic-control-installation-ivri-at-traffic-lights。バスと乗用車の重み付けについて。
- 「(Intelligent) Traffic control installation (I-VRI)」Province of South Holland。地域事情に応じた優先度設定の柔軟性について。
- 「Traffic lights in ‘s-Hertogenbosch」BICYCLE DUTCH。https://bicycledutch.wordpress.com/2016/06/21/traffic-lights-in-s-hertogenbosch-an-interview/。KARという短距離無線方式について。
- 「The Dutch Secret to Faster Traffic」Toolify。https://www.toolify.ai/gpts/the-dutch-secret-to-faster-traffic-shorter-wait-at-lights-371896。方向別の独立制御、自転車信号の同時青信号という、具体的な運用について。
用語集
- 飽和交通流率, Saturation Flow Rate, s, —: ある車線が処理できる最大の交通量。車頭時間の逆数として求められる。
- 臨界流率比, Critical Flow Ratio, y, —: 観測交通量を飽和交通流率で割った値。
- 損失時間, Lost Time, L, —: 信号切り替え時に実質的に利用できない時間の合計。
- オフセット, Offset, —, —: 隣接する交差点間のグリーン開始時刻の時間差。
- バンド幅, Bandwidth, —, —: 時空間図上で青信号が連続する帯状の領域の幅。
- SCOOT, Split Cycle Offset Optimisation Technique, —, —: 交通モデルに基づき、漸近的な最適化を行う、広域協調適応制御システム。1979年英国で開発。
- SCATS, Sydney Coordinated Adaptive Traffic System, —, —: 事前計算されたタイミングプランのライブラリから選択する、階層型の適応制御システム。1970年代初頭オーストラリアで開発。
- MAXBAND, —, —, —: 幹線道路の双方向バンド幅を最大化する、数理計画法による最適化モデル。
- iVRI, Intelligente Verkeersregelinstallatie, インテリジェント信号制御装置, —: オランダで導入されている、独立したアルゴリズムが優先度加重に基づき、リアルタイムに判断する信号制御システム。
Caludeログ
PEC03を執筆する。まず、信号制御理論における、最も基礎的な公式である、ウェブスターの最適サイクル長の式について、正確な典拠を確認する。正確な、ウェブスターの公式(1958年)が確認できた。これを用いて、PEC03を、慎重に句読点を抑えながら、執筆する。整合性を確認する。読点数が、まだやや高い。最も多い箇所を特定し、修正する。全面的に、句読点を圧縮する。最終的な整合性を確認する。すべて確認できた(読点数0.63/文)。PEC03を執筆した。
主な内容
- ウェブスターの最適サイクル長公式:Co=(1.5L+5)/(1-Y)を、飽和交通流率・臨界流率比・損失時間という基礎概念とともに導出した
- 具体的な数値例:道路A(400台/時、飽和1250台/時)・道路B(250台/時、飽和1000台/時)から、yA=0.32、yB=0.25、Y=0.57を計算し、損失時間10秒で、最適サイクル長約47秒を導出
- グリーン配分:需要比率に応じた、比例配分方式で、道路Aに約21秒、道路Bに約16秒を配分
- 感応式制御:車両検知器、最小・最大グリーン時間、ギャップアウトという、具体的な仕組み
- 系統制御(緑波):オフセット=距離/速度という式を、600m・秒速10mという数値例で、60秒と計算。バンド幅という性能指標も整理
- 図4(時空間図):緑波のバンド幅を、視覚的に示すSVGグラフを追加
引用[1]〜[9]、参考資料一覧9件、読点数0.63/文、SVGグラフ1点、全HTMLタグの対応を確認済み。
続けて、PEC04(ITSの展開)の執筆に進んでよいか、確認したい。
オランダの信号制御事例と、SCOOT・SCATSといった、実際の適応制御システム、そして、MAXBANDという、より高度な系統制御の最適化手法について、正確な典拠を確認する。オランダのSCOOT導入事例(ナイメーヘン)という、具体的な実例が見つかった。さらに、オランダの、自転車・公共交通優先信号システムについて、確認する。十分な材料が、集まった。SCOOT・SCATSという、実際の適応制御システム、MAXBAND、そして、オランダのiVRIという、極めて高度な、独立分散型・優先度加重型の、信号制御システムについて、具体的な事実が確認できた。これらを用いて、PEC03を、大幅に拡充する。「既刊シリーズとの接続」の前に、適応制御システム、及び、オランダの事例研究という、新しい大きな節を挿入する。本文全体の引用番号の整合性を確認する。引用番号は、正しく連番になっている。次に、参考資料一覧に、新しい出典([10]〜[21])を追加する。はじめに・おわりに・用語集も、新しい内容を反映して、更新する。年表と用語集も更新する。最終的な整合性を確認する。最大13箇所の文が、1つ残っている。確認して修正する。追加した、新しい節(適応制御システム、オランダの事例)が、句読点を、抑えられていなかった。この部分を、書き直す。1件、見つからなかった箇所がある。該当箇所を確認し、個別に修正する。最終確認を行う。すべて確認できた(読点数0.95/文、最大5箇所)。PEC03を、大幅に拡充した。
追加した内容
適応制御システム
- SCOOT(1979年、英国):モデルに基づく、漸近的最適化。INGRID・ASTRIDという付属モジュール
- ナイメーヘンにおける、検証の重要性:未検証のSCOOT導入は、かえって性能を悪化させたが、適切な検証後には、遅れを25%改善したという、具体的なオランダの事例
- SCATS(1970年代初頭、オーストラリア):モデルを用いず、事前計算されたプランのライブラリから選択する、階層型システム
MAXBAND:双方向のバンド幅を、同時に最大化する、数理計画法による、より高度な系統制御最適化
オランダの信号制御(本稿の中心)
- iVRI:完全にアルゴリズムが、独立して判断する、リアルタイム制御。危険な状態を検知する、独立した安全機構
- 優先度の加重方式:バス1台が、乗用車より高い重みを持つという、具体的な仕組み。物流拠点・住宅地・公共交通優先路線という、地域事情に応じた柔軟な設定
- KAR(短距離無線):スヘルトーヘンボスにおける、路面設置不要の、バス優先制御
- 方向別・独立制御:直進車両がない場合、自転車信号が両方向同時に青となり、左折を可能にする、固定的な現示構成を超えた、精緻な制御思想
引用[1]〜[21]、参考資料一覧21件、読点数0.95/文、全HTMLタグの対応を確認済み。
これで、ご指摘いただいた「これだけで説明できるとは思えない」という問題は、解消されたと考える。単純なウェブスターの公式・緑波だけでなく、実際に稼働する適応制御システム、そして、オランダの、独立分散・優先度加重という、より高度な制御思想までを、具体的な事例とともに、示すことができた。